robot-notes /產品/Husarion ROSbot XL
Husarion ROSbot XL 整車硬體與控制整合
ROSbot XL 是 Husarion 的四輪教育與研究平台。Linux 車載電腦執行 ROS 2、導航與感測器應用,透過 Ethernet 與數位控制板(Digital Board)交換控制資料。板上的微控制器(MCU)STM32F407 連接馬達、編碼器及 IMU;電源板(Power Board)處理電池、充電與供電。官方產品手冊。
查閱日期:2026-10-01;規格、網路與控制分工於 2026-11-04 複核。本文整理 ROSbot XL;ROSbot 2、3 屬於其他型號。手冊的方塊圖與 PDF 仍標 Raspberry Pi 4,規格表與配置頁已列 Raspberry Pi 5,因此硬體圖片、出貨配置與軟體版本需分別核對。本文未做整車實測。不熟的名詞見名詞速查。
控制分工與網路的部分細節來自 Husarion 韌體與驅動 repo 的 ARCHITECTURE.md,文中標為「開發文件」。它是開發者筆記,內容隨韌體版本變動,引用前要對照 rosbot_ros 釘住的韌體版本。
閱讀順序
1 車輛硬體基本資訊
1.1 車體與驅動規格
| 項目 | 官方規格 |
|---|---|
| 長 × 寬 × 高 | 332 × 325 × 133.5 mm;不含相機與 LiDAR |
| 輪徑/離地間隙/軸距 | 100/32/170 mm |
| 材質 | 粉體塗裝鋁板,車殼 1.5 mm、上板 3 mm |
| 基準重量 | 5.38 kg |
| 最大線速度/角速度 | 0.8 m/s/180°/s(3.14 rad/s) |
| 最大載重 | 最高 10 kg |
| 續航 | 約 2~6 h |
| 輪型 | 一般輪與麥克納姆輪(Mecanum),隨車提供兩套 |
手冊的重量與載重數值以麥克納姆輪、RPi5、無感測器為條件。NUC 或手臂套件需按實際配置重新確認重量、上板負載,以及手臂伸展和轉彎時的穩定性。官方規格與註腳。
| 部件 | 官方配置 |
|---|---|
| 馬達 | 4 顆 Xinhe XH-37D 有刷直流馬達,12 V;減速比 50:1 |
| 馬達能力 | 每顆最大機械功率 10 W;輸出軸空載約 200 rpm;堵轉力矩 21 kg·cm,堵轉電流 5.4 A |
| 編碼器 | 每顆馬達有磁性正交編碼器;手冊標示 64 cpr、16 poles |
| IMU | BNO055 九軸姿態感測器 |
| 控制板 | Digital Board,STM32F407 |
| 電池 | 3S 鋰離子,11.1 V、7.8 Ah,86.5 Wh |
| 後面板 | 2 個 USB 2.0、HDMI、Ethernet、電源/重設/使用者按鈕、狀態燈及 USB-C 供電 |
部件來源:Components、後面板。堵轉數值描述馬達的極限狀態,不宜用作持續運轉的設計值。估算供電時,需合計四顆馬達、電腦與擴充設備的負載。
1.2 官方提供的車載電腦配置
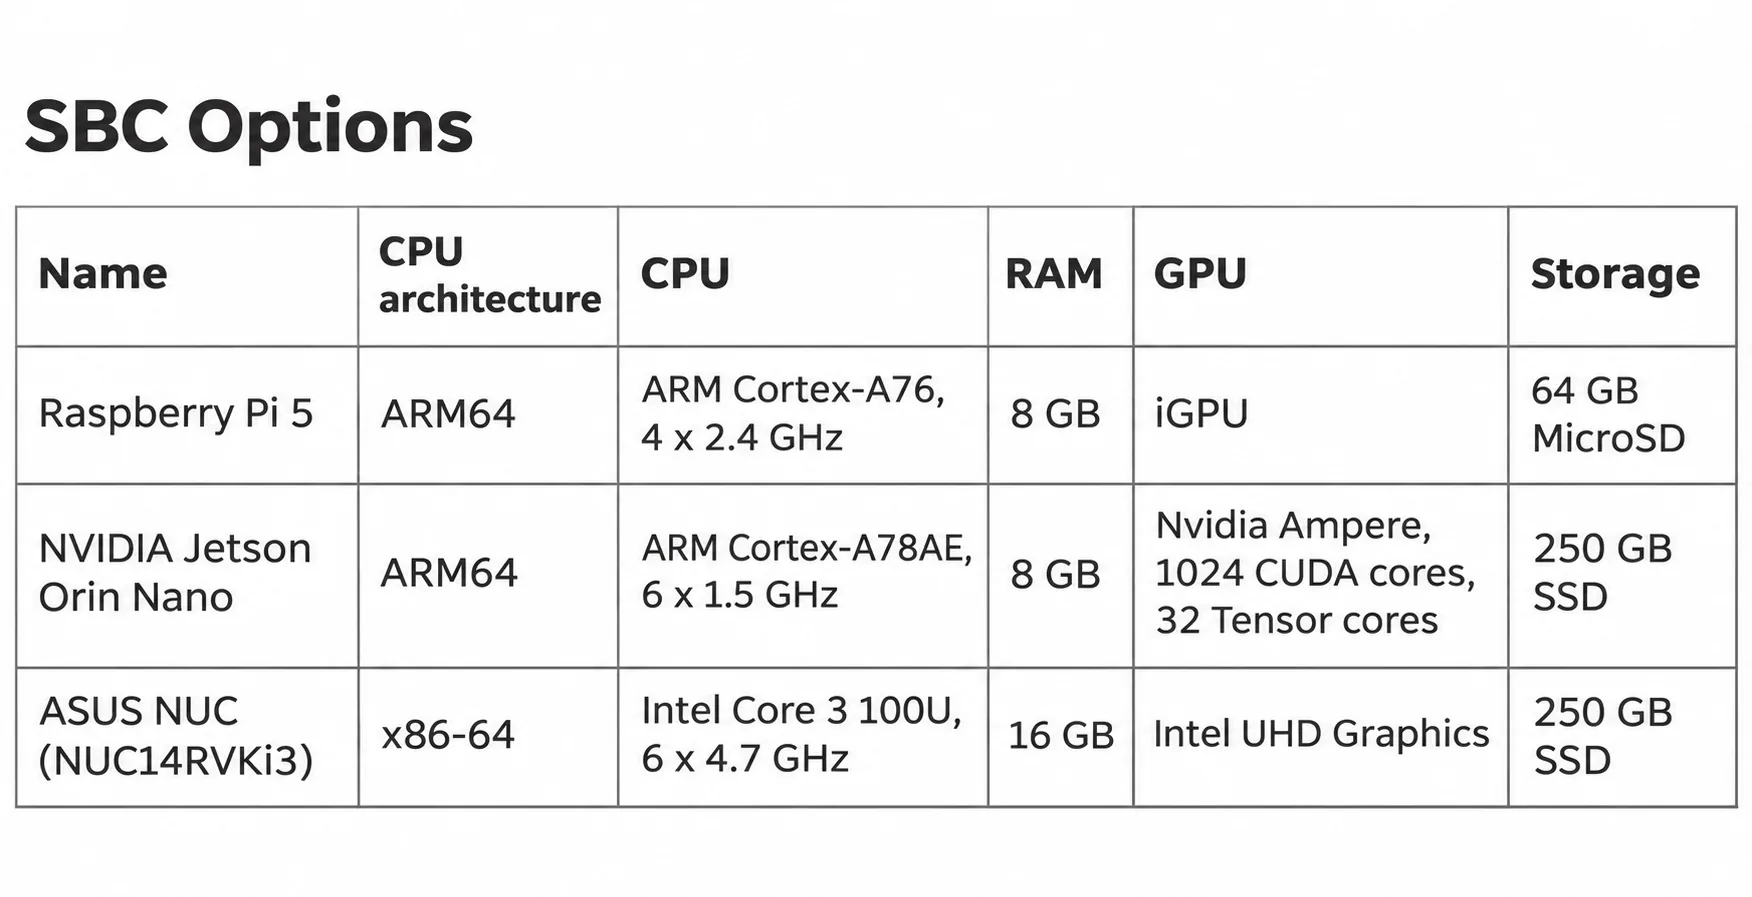
規格表依官方的基本套件配置頁重繪,下表為中文對照。
| 型號 | CPU/架構 | RAM/儲存 | GPU |
|---|---|---|---|
| Raspberry Pi 5 | Cortex-A76,4 核心 2.4 GHz/ARM64 | 8 GB/64 GB microSD | 內建 GPU |
| NVIDIA Jetson Orin Nano | Cortex-A78AE,6 核心/ARM64 | 8 GB/250 GB SSD | Ampere,1024 CUDA 核心、32 Tensor 核心 |
ASUS NUC NUC14RVKi3 |
Intel Core 3 100U/x86-64 | 16 GB/250 GB SSD | Intel UHD Graphics |
官方預配置的 Telepresence、Autonomy 與 Manipulation 套件使用 NUC;Manipulation PRO 使用 Jetson Orin Nano。相機、LiDAR 與手臂是否隨附,需查所選套件的配備清單。官方套件配置。
1.3 電池與充電
電源板支援 USB-C 電力傳輸協定(Power Delivery,PD),輸入範圍 12~20 V。標準充電器為 65 W;官方另說明替代充電器需支援 PD2.0/PD3.0 的 15 V 或 20 V、至少 3 A。ROSbot XL 可以在供電並充電的模式下運作,電池會在負載超過外部電源能力時補足電力。充電模式。
官方電池表列最大放電 8 A、最大充電 2.7 A,充電溫度 0~45 °C,操作溫度 −20~50 °C。關機充電約需 5~6 h。Power Board 接腳表標示電池直出線的電壓範圍為 9~12.6 V。Panther 使用 36 V 電池,充電操作限制也不同,整合時需分別查閱。Battery & Charger Parameters、Power Board Items。
2 官方方塊圖與內部控制板
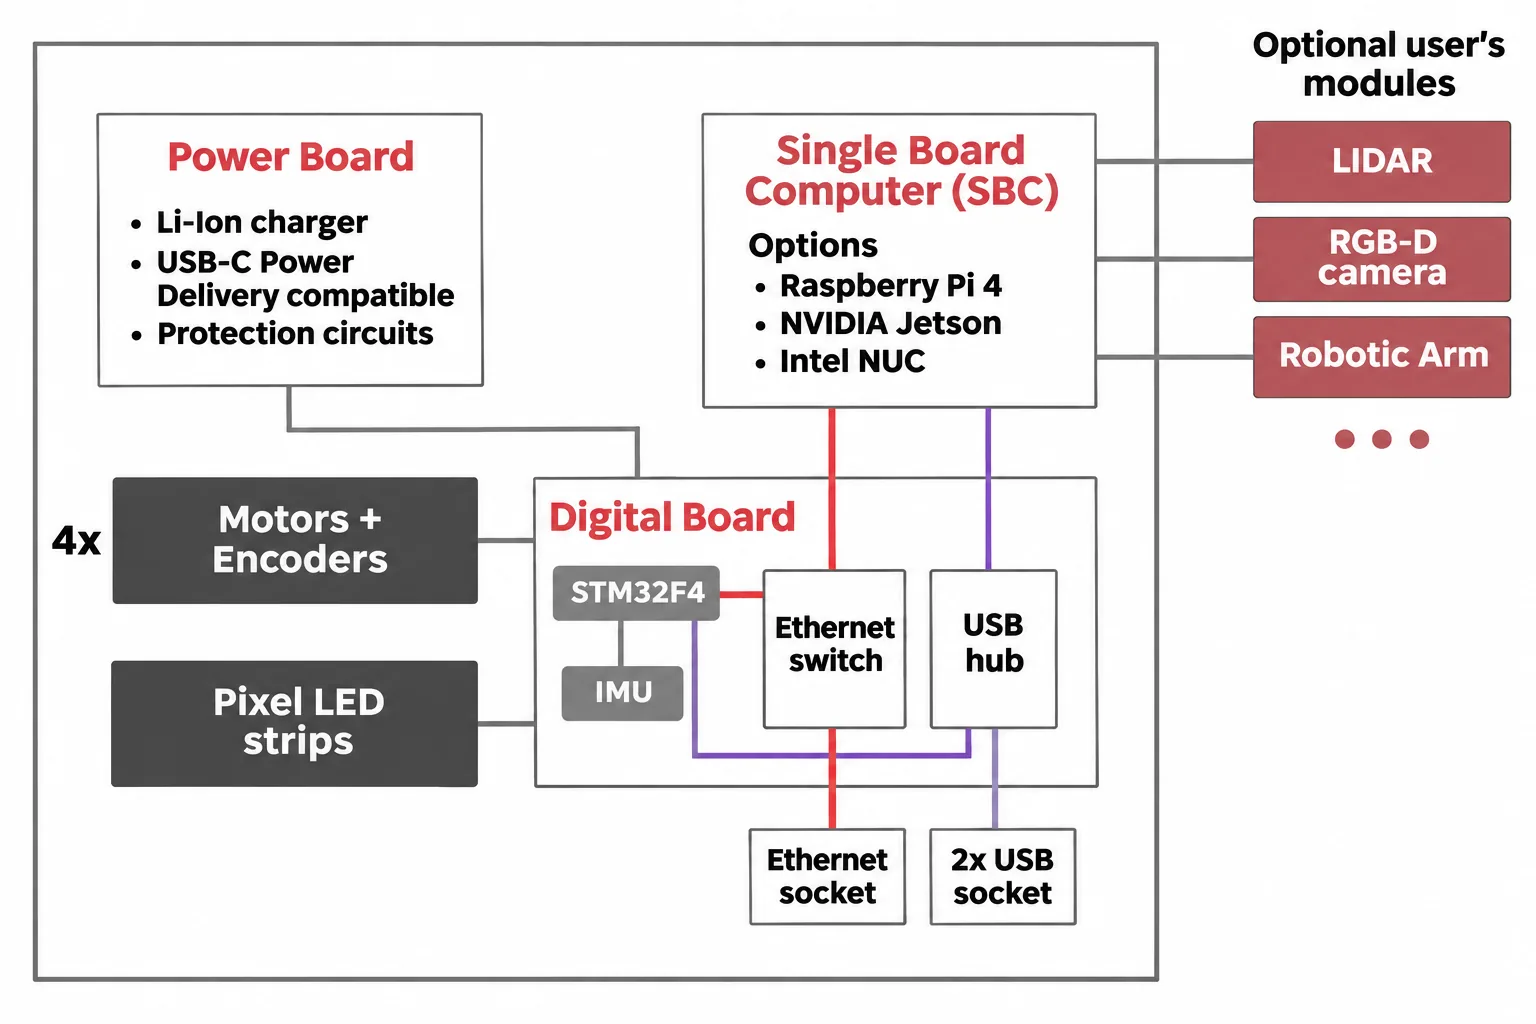
依官方 Block Diagram 重繪的示意圖,接線以官方原圖為準。原圖列 Raspberry Pi 4、Jetson 與 Intel NUC,適合用來看整體架構;現行電腦配置見前表。更詳細的官方 PDF標示 RPi4 rev B,查現行 RPi5 接線時,仍需核對對應圖面。
官方圖沒有圖例。依走向判讀,紅線是 Ethernet,紫線是 USB,灰線是其他連接。這張圖只畫出 Power Board 到 Digital Board 的線;電腦供電走 CON9(見 §4.2)。STM32 與馬達之間的驅動電路沒有畫在圖上,它位於 Digital Board 內。
| 單元 | 做什麼 | 與其他元件怎麼接 |
|---|---|---|
| 車載電腦(官方稱 SBC) | 執行 ROS 2 驅動、車體運動學、導航與感知 | Ethernet 連數位板;USB 等介面接感測器 |
| Digital Board | STM32F407、馬達驅動、編碼器讀取、IMU、燈號與擴充接腳 | STM32 連車內 Ethernet switch;板上電路連馬達與其他周邊 |
| Power Board | 電池保護、USB-C PD 充電與電壓供應 | 供電給電腦、控制板及使用者設備 |
| Ethernet switch | 連接電腦、STM32 與後面板網路插座,三者在同一個網段(見 §3.2) | 提供有線網路交換;與 Panther 標準 RUTX11 路由器的功能不同 |
| USB hub | 擴充車載電腦的 USB 連接 | 提供內外部 USB 接口。底盤資料走 Ethernet;MCU 另有 FTDI USB 序列口(/dev/rosbot),用於燒錄與診斷 |
Digital Board 位於車體後端,Power Board 沿右側垂直安裝。詳細圖將馬達驅動列在 Digital Board 內,兩者的分工見 §3.1。內部板卡說明、詳細方塊圖。
3 車載電腦與 STM32 如何互動
3.1 控制鏈與責任分工
車載電腦上的 Nav2/手動控制/自訂應用
    ↓ 車體速度(前進、側移、旋轉)
ROS 2 速度仲裁與差速/麥克納姆控制器
    ↓ 各輪速度命令
硬體介面+MCU 通訊橋接
    ↕ Ethernet
STM32F407 韌體+板上馬達驅動電路
    ↕ 馬達、編碼器、IMU
輪子動作與硬體回授
控制鏈上各層的工作:
| 位置 | 做什麼 | 依據 |
|---|---|---|
| 車載電腦的 ROS 2 節點 | 仲裁速度來源、把車體速度換算成各輪速度命令(motors_cmd)、計算里程與融合感測資料 |
官方 ROS 2 API、開發文件 |
| STM32 韌體 | 輪速閉迴路:MotorControl 任務以 200 Hz 跑「編碼器+PID+PWM+電流與反電動勢估算」;Link 任務以 1000 Hz 收發 MAVLink |
開發文件 |
| 板上馬達驅動電路 | 依 PWM 把電池電流送進馬達的 H 橋;Digital Board rev 1.1 用 DRV8870,rev 1.2 用 MAX22205 | 開發文件 |
車體運動學在電腦,輪速 PID 在 MCU。查控制功能時,要依這個分界定位問題。官方 ROS 2 軟體說明、ROS 驅動硬體介面說明。
3.2 Ethernet 與上層通訊協定要分開看
Ethernet 提供電腦與數位板的硬體連線,MCU 與 ROS 2 之間則靠通訊協定及橋接程式交換資料。本次查閱的官方 rosbot_ros README 說明,MCU 使用 MAVLink 與 rosbot_mavlink_bridge 互動;micro-ROS 支援至 v2.1.0-jazzy,v2.2.0-jazzy 與相應驅動已不再隨附 micro-ROS。閱讀舊文件的「Ethernet+micro-ROS」時,需先核對適用版本。官方現行 README。
車載電腦與 STM32 的網路位址是固定的:電腦 192.168.77.2,STM32 192.168.77.3(開發文件)。官方要求不要移除 .2,因為電腦要靠它與馬達控制器通訊;筆電直連時,筆電要設在同網段,但不能用 .2;STM32 佔用 .3,也要避開(推論)。官方網路設定。
接到外部網路時有一項限制。開發文件記載,Digital Board 的 LAN9303 交換器出廠是不分 VLAN 的平面橋接,STM32、電腦與外部 RJ45 在同一個廣播網域,而每台 XL 的位址都相同,兩台接到同一個外部交換器時,實機發生過 ARP 位址衝突。官方曾試過 VLAN 隔離,能擋住衝突,但電腦也會失去經 RJ45 的對外連線與筆電直連,因此沒有合併。多台車同時上線時,要讓各車的 RJ45 接在不同廣播網域,或改走 Wi-Fi(推論)。韌體 ARCHITECTURE.md。
現行軟體環境是 Husarion OS(Ubuntu 24.04、ROS 2 Jazzy);驅動 rosbot_ros 與感測器驅動以 snap 提供,Husarion Cockpit 以 Docker Compose 提供。舊儲存庫 rosbot_xl_ros 已於 2025-08-05 封存,README 指向新的 husarion/rosbot_ros。查最新驅動與控制介面時,從新儲存庫進入;查舊機台則依其已安裝版本處理。舊儲存庫的遷移說明、現行驅動入口。
更換 ROS 發行版、驅動、容器或電腦時,需依官方要求配對相容的 MCU 韌體。更新前記錄電腦端 ROS/驅動版號、MCU 韌體版號與橋接方式,再按該版本的官方流程更新。官方版本配對要求。
3.3 常用控制與狀態介面
以下是現行 Jazzy 文件的相對名稱,啟用名稱空間後會加上車輛前綴。舊驅動的主題名稱與訊息型別可能不同,先用 ros2 topic list 及 ros2 topic info 核對。官方 ROS API。
| 介面 | 用途 |
|---|---|
manual/cmd_vel |
手動速度輸入,優先權 100 |
autonomous/cmd_vel |
自主導航速度輸入,優先權 10 |
cmd_vel |
未分類來源,優先權 1 |
twist_mux_controller/source |
目前取得控制權的來源 |
odometry/wheels、odometry/filtered |
輪式里程、融合里程 |
joint_states、imu/data、diagnostics |
車輪關節、IMU 與診斷資料 |
現行速度介面使用 geometry_msgs/msg/TwistStamped,仲裁器選擇最近 0.2 s 內有發布指令、且優先權最高的來源。放開手把只會停止手動輸入,自主來源可能隨即重新取得控制權;要讓整車停下,需連同其他速度來源一起管理。速度來源仲裁。
3.4 啟動與故障定位
後面板 LED2 熄滅代表韌體指示正常;恆亮代表未與韌體通訊或 ROS 驅動未執行;閃爍代表低電量,會覆蓋前述指示。DB Reset 用來重新啟動數位板,PB Reset 用來重新啟動電源板;兩者是重設功能,不等同於 Panther 的 EMU 急停。官方狀態燈與後面板。
除錯時依序確認供電、電腦啟動、Ethernet 連線、韌體與橋接版本、ROS 控制器啟用狀態,以及目前速度來源,再檢查輪型與回授。先查通訊與軟體,再查機械與馬達,較容易找出故障位置。
失聯時有兩層逾時:電腦端的仲裁器在 0.2 s 內沒有新指令就不再選用該來源(官方 ROS API),STM32 端的 MotorArray 看門狗在 500 ms 沒收到輪速命令就停馬達(開發文件)。開發文件也記載 XL 的馬達驅動晶片沒有把故障腳接到 MCU,所以韌體讀不到驅動器的硬體故障訊號。
手冊主頁與官方 ROS 2 API 都沒有記載急停介面,要整合獨立急停得自己設計。停止距離、重啟後行為與獨立安全功能仍需按相應韌體實測;本文沒有安全認證的驗證資料。
4 安裝板與擴充控制注意事項
4.1 感測器與手臂安裝
ROSbot XL 以帶孔上蓋/通用安裝板擴充設備。安裝 Autonomy 套件時,先拆上蓋,固定相機與 LiDAR,再裝轉接器、接線,最後裝回上蓋。這款有自己的孔位與支架規格,不適用 Panther 的 V-slot 2020、M6 肩螺絲與 160° 翻起方式。官方安裝說明。
官方手臂套件另有軸承、底座與 Arm Board,安裝程序也包含 Arm Board 與 Power Board/Digital Board 的接線。選用其他手臂時,需另外確認固定結構,不能只依底盤載重判斷是否可直接鎖在上板。Manipulation 安裝說明。
整合時檢查線材是否被上蓋或手臂底座夾住、是否碰到輪子,並保留通風與維修空間。新增設備後也要更新 TF、占地輪廓與碰撞模型,重新驗證手臂伸展、側移與轉彎的穩定性。
4.2 使用者供電與電壓切換
| 輸出 | 接腳內容 | 限制 |
|---|---|---|
| 電腦供電 CON9 | GND、12/19 V、Vbat2、5 V | 12 V 4.75 A/19 V 3 A;5 V 5 A,詳見接腳表 |
| 使用者供電 CON8 | GND、12/19 V、Vbat1、5 V | 各電源輸出表列 3 A;接頭為 JST XHP-4 |
CON8 與 CON9 共用 5 V、12/19 V 電源線,合計負載需控制在 CON9 的額度內。電池直出線也與其他電路共用電池,估算總功率時需計入這項限制。官方 Power Board Items。
Power Board 的 SW1 第 3 段,OFF 為 12 V、ON 為 19 V;第 1、2 段官方註明不要變更。12/19 V 是同一接腳的選擇,不是兩條獨立輸出,而且這個開關同時改變 CON9 與 CON8 的第 2 腳:為了 NUC 切到 19 V 後,接在 CON8 的 12 V 設備會吃到 19 V,切換前要先檢查所有 CON8 負載。換電腦前核對輸入電壓、接腳與極性,斷電後設定再接線。5 V 在另一接腳,不能靠這個開關把 12/19 V 接腳變成 5 V。SW1 與 CON9 接腳表。
4.3 擴充 GPIO 與散熱
Digital Board 的 EXT1/EXT2 採用 3.3 V 邏輯,串有 220 Ω 電阻;部分 I²C 腳位需要外部上拉。EXT2 的 CAN1_TX/CAN1_RX 是 MCU 訊號,需按官方說明外接 CAN 收發器,才能連接 CANH/CANL。接腳上的 5 V 是供電,訊號腳仍需遵守邏輯電壓限制,不可直接輸入 5 V。官方擴充接腳表。
Digital Board 的 DIP_SW 第 1 段選喇叭來源,第 3 段選 MCU BOOT0:OFF 從 FLASH 啟動、ON 進入載入程式(Bootloader)。這個設定影響韌體啟動,與 Power Board 的同編號開關是不同元件。Digital Board Items。
上蓋穿孔與左側風扇負責散熱;手冊說明內部空氣溫度超過 35 °C 時啟動風扇,開發文件則記載 Digital Board rev 1.1 風扇常轉、rev 1.2 為 PWM 比例控制,兩者的對應關係待查證。加裝大面積設備時需保留通風路徑。本次引用的官方頁面未提供整車 IP 等級,Panther 的 IP54/IP66 僅適用於其自身配置。散熱說明。
延伸入口:官方主手冊與 CAD、現行 ROS 驅動、Panther 專章、兩種控制架構的 SWOT、產品索引與圖片來源。