robot-notes /產品/Husarion Panther
Husarion Panther 整車硬體與控制整合
Panther 是 Husarion 的戶外無人地面載具(UGV)平台。選配的使用者電腦(User Computer)執行導航與應用程式,內建電腦(Built-in Computer)執行底盤驅動,再由馬達控制器控制車輪。硬體急停由緊急管理單元(EMU)處理。應用程式透過 ROS 介面控制底盤;加裝設備時,還要核對機構、供電與急停接線的版本。官方概觀與軟體說明。
查閱日期:2026-10-01;急停、網路、電源與關機段落於 2026-11-04 複核。硬體內容以官方手冊 Panther v1.2/v1.2x 分頁為主;ROS 2 API 標示支援 Panther v1.2 以上。涉及 v1.0–v1.06、v1.23 的新增部件或 v1.3x 的安全介面時,會在相關段落註明。本文依官方文件整理,未做整車實測。不熟的名詞見名詞速查。
閱讀順序
1 車輛硬體基本資訊
1.1 尺寸與移動能力
下表以 WH01 充氣輪、單電池配置為準。換輪、換電池或加裝電腦與上裝後,需重新確認整車重量與外形。官方規格。
| 項目 | 官方數值/配置 |
|---|---|
| 長 × 寬 × 總高 | 809 × 848 × 370 mm |
| 平台高度 | 356 mm |
| 軸距/輪距 | 440/695 mm |
| 最小/最大離地間隙 | 141/158 mm |
| 基準重量 | 55 kg |
| 最大速度/最大載重 | 2 m/s/120 kg |
| 防護選項 | IP54 或 IP66;第三方上裝須另外確認防護 |
| 運作/儲存溫度 | −20~50 °C |
| 充電溫度 | 0~45 °C |
WH01 為直徑 370 mm 的越野充氣輪,建議胎壓 1.0~1.5 bar;WH02 為直徑 203 mm 的麥克納姆輪(Mecanum)。兩種輪型適用的地形與運動學不同,換輪時也要更改對應的控制設定。輪型選項、輪型設定。
官方手冊有三組爬坡數字,條件各不相同,爬坡設計要向原廠確認:
| 手冊位置 | 數值 |
|---|---|
| 規格表 | 80%(39°) |
| 載重對坡度表 | 0~52 kg 為 96%(44°);65 kg 為 78%(38°);100 kg 為 54%(28°) |
| Components 段落 | 載重 50 kg 時,可用 2 m/s 爬 40% 坡 |
最大載重、速度與坡度各有條件,不能假設三者可同時達到。高設備或手臂會改變重心與動態力矩,要按坡向與實際載荷驗證抗傾覆能力。官方牽引規格。
1.2 馬達、感測器與車內空間
| 部件 | 配置與用途 |
|---|---|
| 驅動馬達 | 4 顆無刷馬達+行星減速機;手冊型號 80PMB800K.80RBL-100,每顆 473 W、瞬時 900 W,標稱減速比 30:1 |
| 馬達編碼器 | 4 顆正交光學編碼器,手冊標示 400 cpr,車輪每轉 30×400 = 12000 counts;驅動參數 encoder_resolution 預設 1600 並註明不應更改,兩數的換算官方未說明,可能是四倍頻解碼(推論) |
| 慣性感測器(IMU) | PhidgetSpatial 3/3/3 Precision;加速度、角速度及磁場各三軸 |
| 內建電腦 | 四核心 64 位元、1.5 GHz、4 GB RAM;執行基本車體功能 |
| 網路路由器 | 標準 Teltonika RUTX11;內部 Ethernet、2.4/5 GHz Wi-Fi,行動網路與 GNSS 依天線及選項配置 |
| 前後燈條 | APA102C 可程式化 RGB 指示燈,用於車況、電量與錯誤提示 |
| 使用者艙 | BAT01 約 13.6 L;BAT02 約 10.0 L,電腦與路由器安裝在使用者托架(User Shelf)。托架上方可用高度 150 mm;BAT01 頂面比托架高 72.5 mm,上方剩 77.5 mm;裝 BAT02 時電池上方沒有可用空間 |
部件與尺寸來源:Components、User Shelf。設定編碼器前,先確認手冊的 cpr 與 ROS 驅動的 encoder_resolution 是否採用相同計數方式;表內數值不宜直接填入控制器參數。官方硬體介面參數。
1.3 電池與上裝供電
| 電池選項 | BAT01 | BAT02 |
|---|---|---|
| 額定電壓/容量 | 36 V/20 Ah | 36 V/40 Ah |
| 能量 | 720 Wh | 1440 Wh |
| 官方續航範圍 | 3.5~8 h | 7~16 h |
| 官方待機時間 | 40 h | 80 h |
表內續航範圍來自手冊,實際結果受感測器、GPU、載重與地形影響。BAT02 佔用較多艙內空間,官方明列它無法與 PC03 Lenovo ThinkStation P360 Tiny 配置並用。電池資料、BAT02 配置限制。
v1.2 使用者電源面板(User Power Panel)的限制如下。每組電壓的電流上限由該組所有插座共用。官方面板說明。
| 電源線 | 上限 | 使用注意 |
|---|---|---|
| 5 V | 合計 15 A,3 個 XT60 | 與 12 V、19 V 一起受 360 W 總功率限制 |
| 12 V | 合計 25 A,3 個 XT60 | 標準路由器使用其中一個輸出 |
| 19 V | 合計 10 A,3 個 XT60 | 選配 User Computer 使用其中一個輸出 |
| 輔助電源(AUX Power) | 電池電壓 32~42 V,最高 10 A | 預設關閉,以 hardware/aux_power_enable 服務切換;不是穩壓 36 V |
面板最高供電為 720 W,其中 5/12/19 V 三組穩壓電源合計限 360 W,另一部分來自 AUX(約 36 V × 10 A = 360 W,本文換算)。方塊圖標示 Vbat 的輸出,對應這條電池直出的 AUX Power。v1.0–v1.06 的舊面板則有 9 個 XT60,12 V 合計 20 A、總功率 360 W,沒有新款的 AUX 配置。充電時禁止駕駛 Panther;正常關機應使用電源按鈕,直接切電池開關可能造成電腦資料遺失。供電與版本分頁、充電限制。
v1.23 以上在後方電池模組上方多了保險絲面板(Fuse Panel):兩顆 5 A MINI 保險絲各保護一條充電線,可由使用者更換,旁邊另有無線充電模組 WCH01 的插座。裝 BAT02 時要先取下電池才碰得到;更舊的機型無法由使用者更換保險絲。Fuse Panel。
2 系統方塊圖與內部控制板
2.1 系統方塊圖
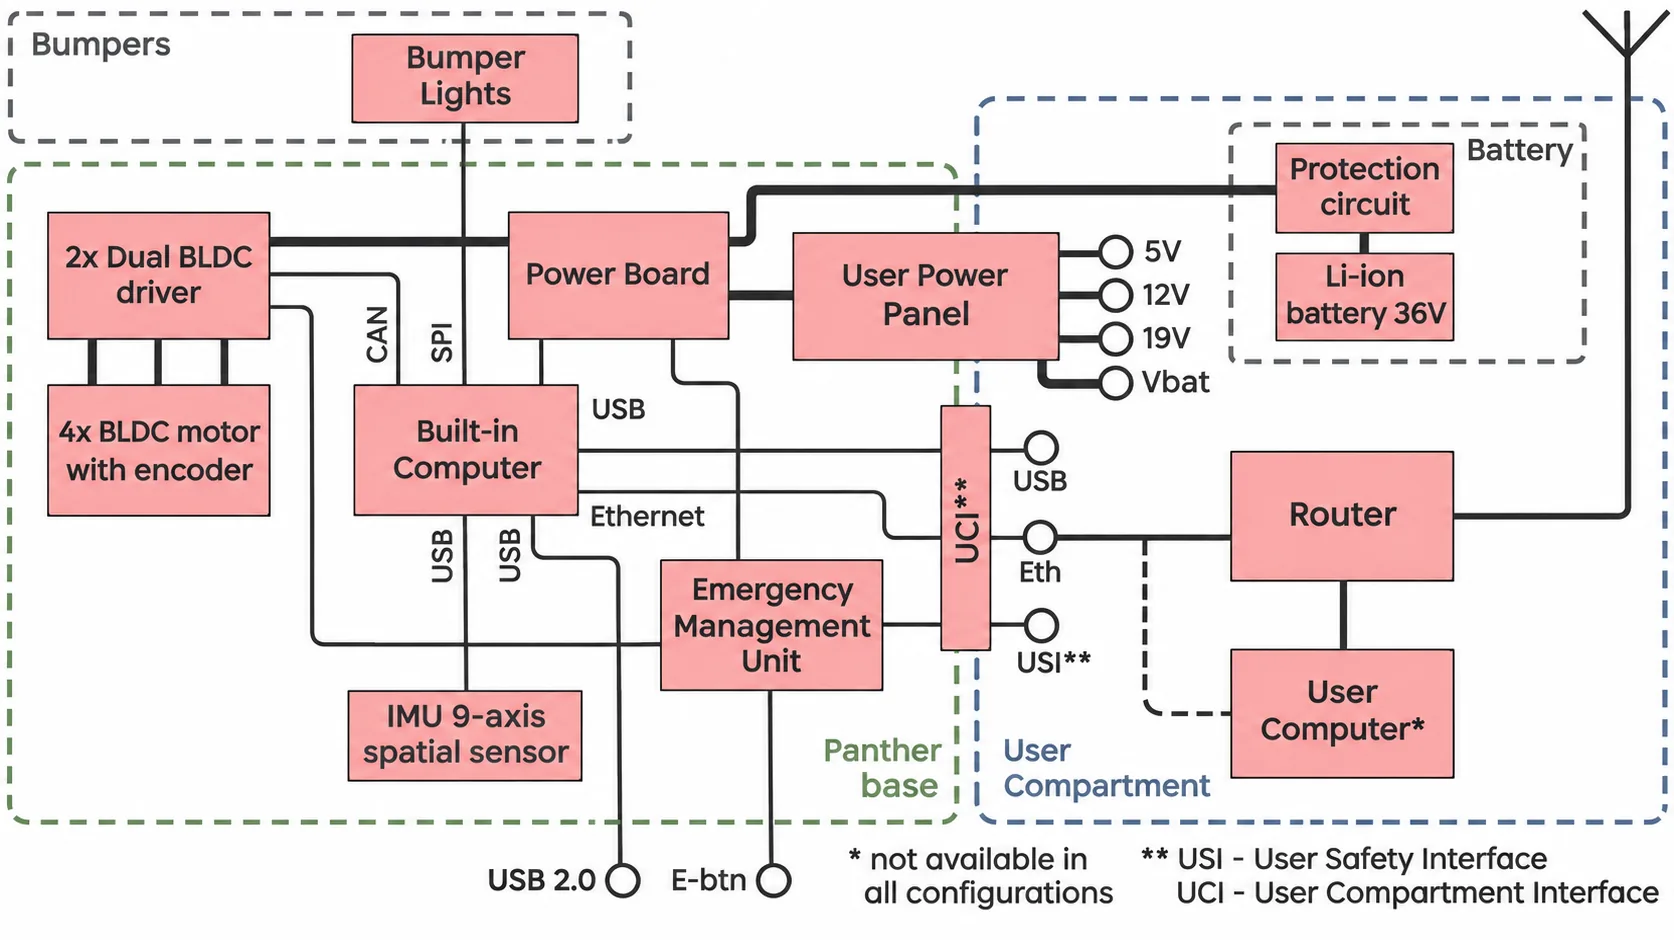
依 Husarion Panther 手冊 Block Diagram,v1.2 分頁重繪的示意圖,接線以官方原圖為準;另保留官方原始 PNG。接腳與接線細節需查對應修訂版的圖面。
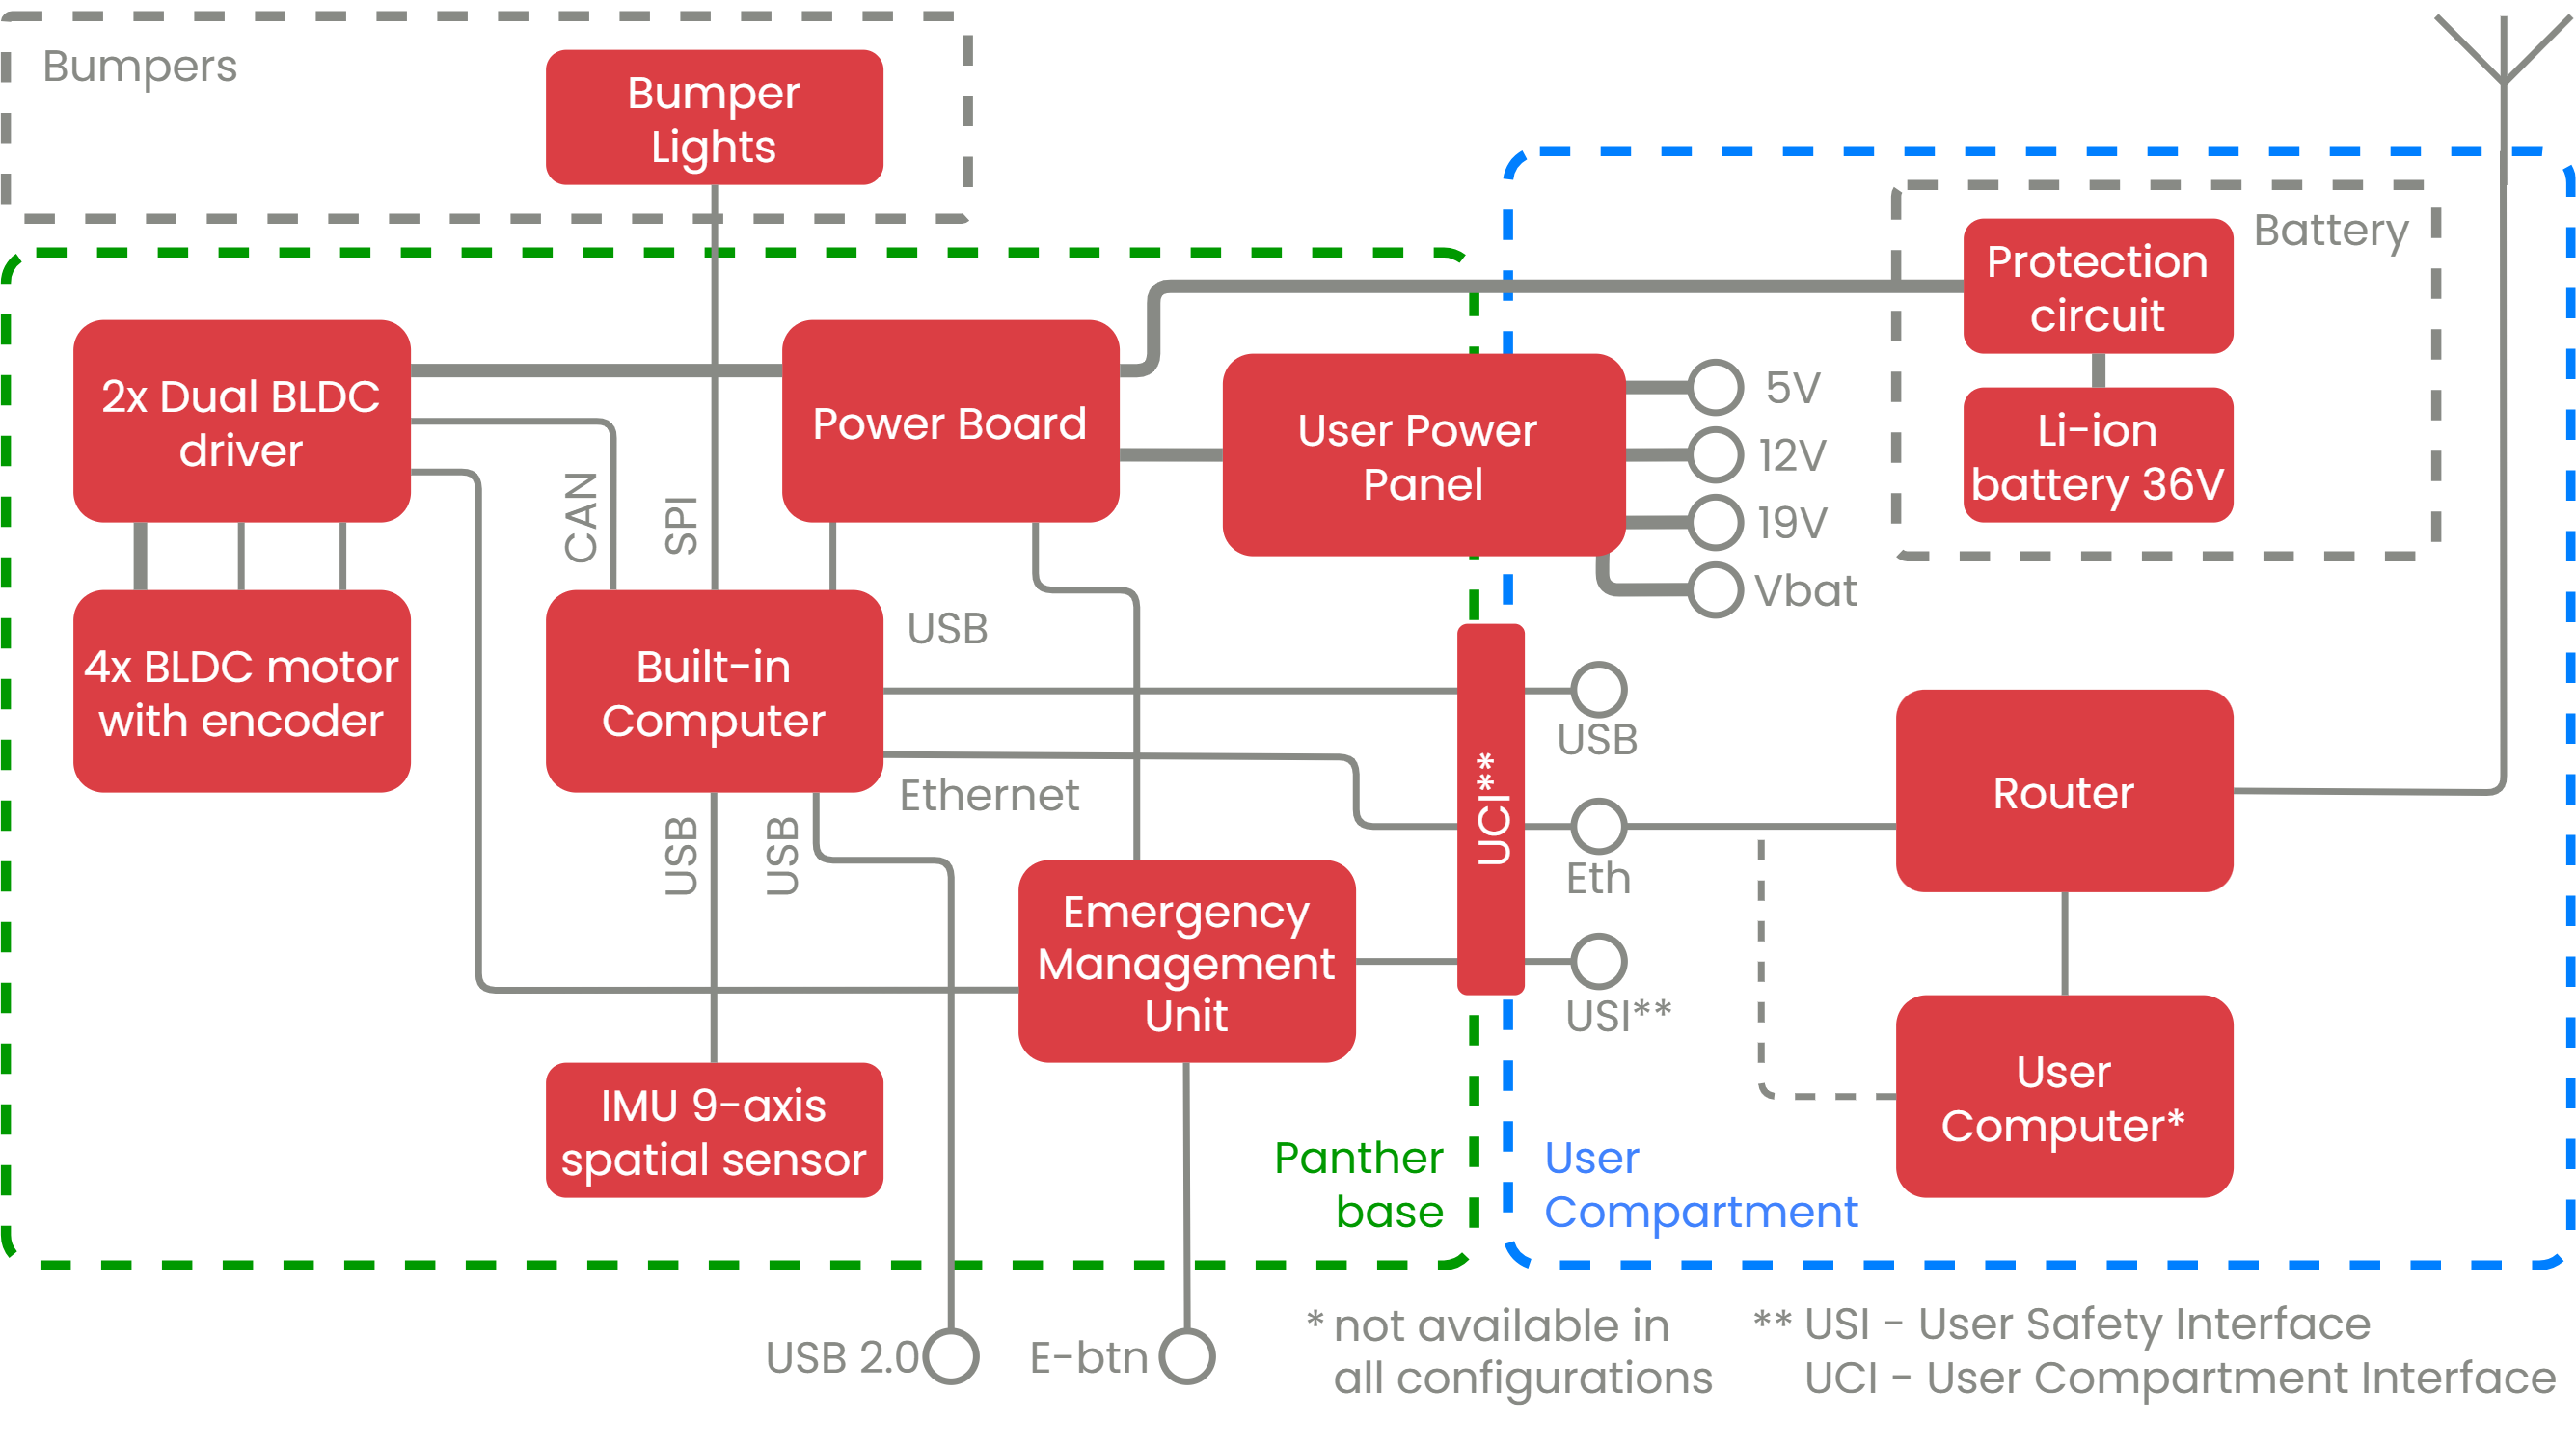
官方圖沒有圖例。依走向判讀,粗線是電源,細線是訊號。綠色虛線框(Panther base)是底盤部分,藍色虛線框(User Compartment)是使用者艙。圖上幾個縮寫:
| 圖上標示 | 意思 |
|---|---|
| Emergency Management Unit | 緊急管理單元(EMU);設定開關在後艙的 Safety Board 上 |
| UCI | User Compartment Interface,使用者艙的資料介面 |
| USI | User Safety Interface,使用者安全介面,接外部急停與繼電器 |
| E-btn | 機身急停鈕 |
| Vbat | 電池直出電壓,面板上的 AUX Power |
| 2x Dual BLDC driver | 兩顆雙通道無刷馬達控制器,即前、後馬達控制器 |
圖中的連接可分成三條路徑:
| 路徑 | 元件走向 | 開發者要知道的事 |
|---|---|---|
| 應用與車體資料 | User Computer ↔ RUTX11 ↔ Built-in Computer | 兩台 Linux 電腦透過 Ethernet 網路使用 ROS 介面 |
| 車輪控制 | Built-in Computer ↔ CAN ↔ 前、後馬達控制器 ↔ 4 顆馬達/編碼器 | 車體速度先換算成輪指令,底盤驅動負責內部硬體通訊 |
| 電源與安全 | 電池、Power Board、電壓轉換器(圖上未單獨畫出)、EMU、使用者面板 | 供電能力、急停條件與應用資料通訊分別核對 |
控制路徑參照官方 ROS 2 系統設計及硬體介面套件。
2.2 各控制單元做什麼
| 單元 | 職責與互動方式 |
|---|---|
| User Computer | 執行 Nav2、建圖、視覺及自訂應用;輸出車體速度、讀取里程與狀態 |
| Built-in Computer | 在具即時核心的 Ubuntu 系統執行底盤 ROS 2 驅動;管理 CAN、GPIO、感測資料與車體狀態 |
| 前、後馬達控制器 | 接受內建電腦的馬達指令並回報狀態;官方 ROS 2 介面含 Roboteq 控制器資料與 CANopen 配置 |
| Power Board/轉換器 | 控制車體電源,提供各組電壓輸出 |
| EMU/Safety Board | 接收急停、CPU 看門狗(Watchdog)與驅動故障;依硬體開關設定煞車、鎖存急停及切換外部繼電器 |
前方維修艙含電源轉換器與前馬達控制器,後方含內建電腦、Power Board、後馬達控制器及其他電路;日常軟體開發通常不需開啟維修艙。Service Spaces、EMU 官方說明。
3 內建電腦與 User Computer 如何互動
3.1 官方建議/提供的電腦配置
User Computer 放在使用者艙,用來跑應用層軟體,例如 Nav2 與自訂程式,再透過 ROS API 與 Built-in Computer 溝通。方塊圖標示它不是每種配置都有;沒有選購時,可自備電腦接到車內網路。Built-in Computer 在即時核心上執行底盤驅動,官方把它的設定與管理保留給進階使用者,不適合當應用電腦。
Panther 選項頁列出以下 User Computer 配置:
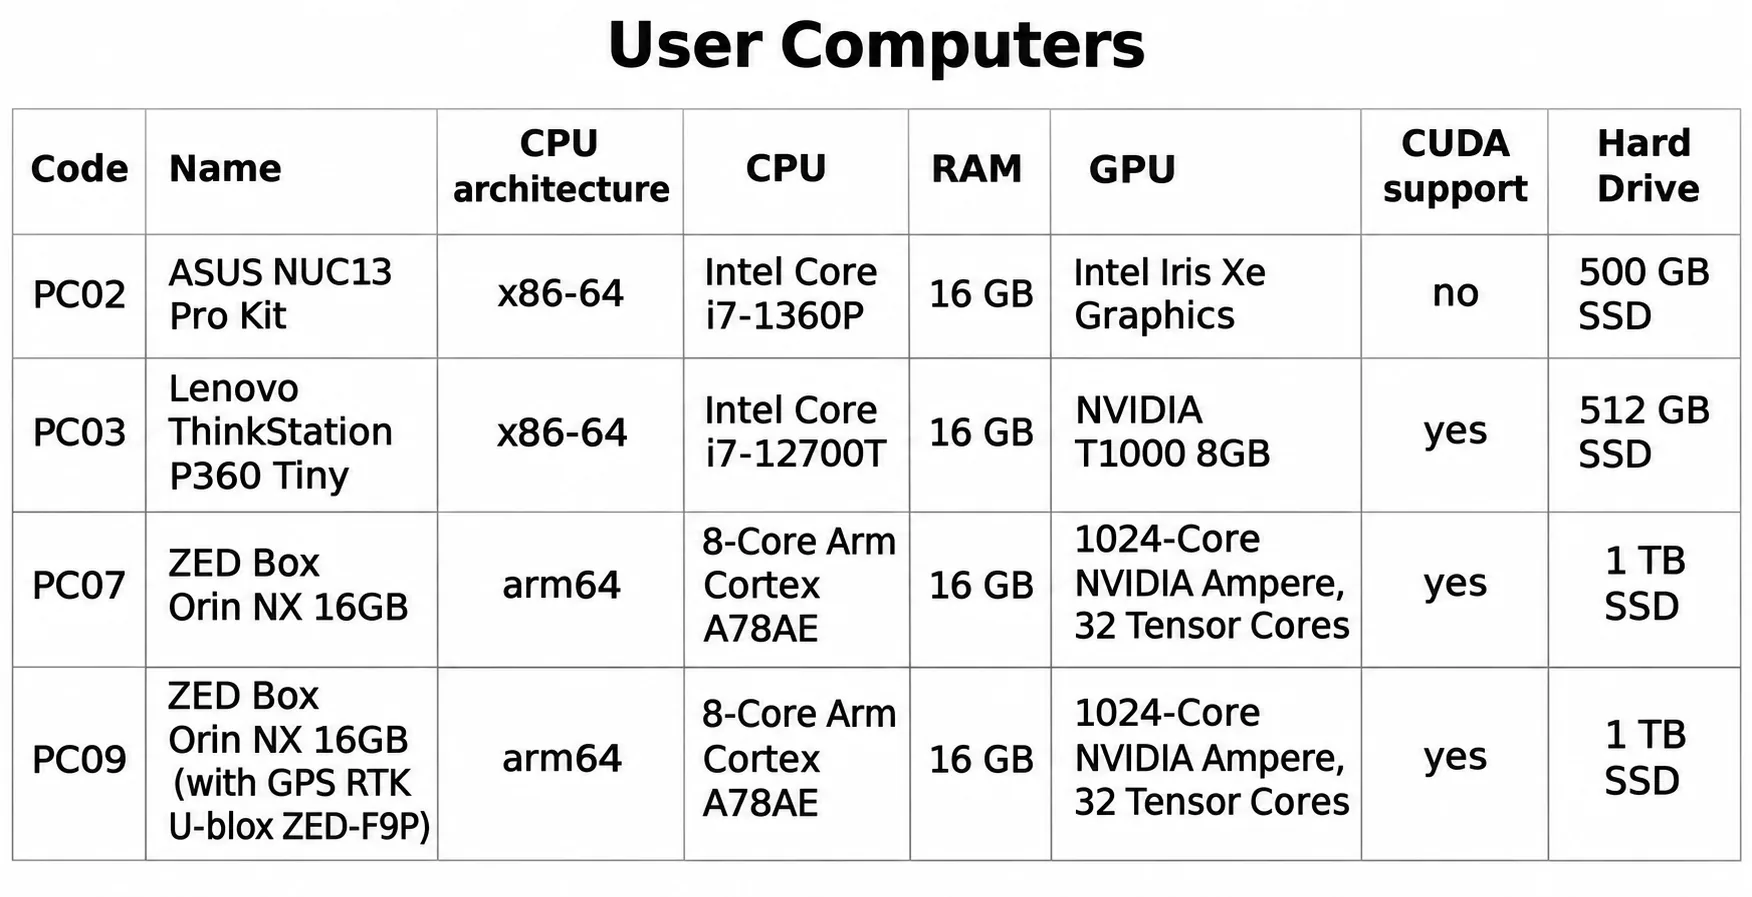
依 Panther Configuration Options:User Computers 重繪。
| 代碼/產品 | CPU/架構 | RAM/儲存 | GPU/額外功能 |
|---|---|---|---|
| PC02 ASUS NUC13 Pro Kit | Core i7-1360P/x86-64 | 16 GB/500 GB SSD | Intel Iris Xe;無 CUDA |
| PC03 Lenovo ThinkStation P360 Tiny | Core i7-12700T/x86-64 | 16 GB/512 GB SSD | NVIDIA T1000 8 GB;支援 CUDA |
| PC07 ZED Box Orin NX 16GB | 8 核心 Cortex-A78AE/arm64 | 16 GB/1 TB SSD | NVIDIA Ampere;支援 CUDA、GMSL2 相機介面 |
| PC09 ZED Box Orin NX 16GB RTK | 同 PC07 | 16 GB/1 TB SSD | 加入 U-blox ZED-F9P RTK GNSS 與專用天線 |
官方主手冊的 Components 段落將 Jetson 儲存寫成 512 GB,選項頁 PC07/PC09 表格則為 1 TB;上表採用型號較明確的選項頁,實際出貨配置仍須核對訂單。PC03 另有前述 BAT02 空間限制。選項頁、主手冊部件表。
自備電腦須有 Ethernet、相容供電及足夠的運算資源。官方 x64 配置有預裝環境;ZED Box 不提供 Husarion OS 映像檔,依官方指引使用 NVIDIA JetPack,再完成相容的 ROS 設定。User Computer Setup Guide。
3.2 網路與控制資料流
標準內部網段為 10.15.20.0/24:
| 裝置 | 官方預設 IP |
|---|---|
| RUTX11 路由器 | 10.15.20.1 |
| Built-in Computer | 10.15.20.2 |
| User Computer | 10.15.20.3 |
| 機械手臂(選配) | 10.15.20.4 |
RUTX11 同時是 DHCP 伺服器。自行設定靜態位址時,官方範圍是 10.15.20.3~10.15.20.254,新增設備要避開上表已用的位址。
User Computer 的 Ethernet 線接路由器,再與內建電腦交換 ROS 資料。自訂配置需核對 ROS 發行版、名稱空間(Namespace)、DDS 發現與容器網路;能 ping 通只證明 IP 連線,還需確認能看見正確的主題與服務。IP 來源:官方網路設定。
自主移動時,指令與回授依下列路徑傳遞:
- User Computer 上的導航軟體計算車體線速度與角速度。
- 透過 ROS 2 速度主題送到內建電腦;有多個速度來源時,由驅動仲裁選出一個。
drive_controller按差速或麥克納姆配置,把車體速度換成輪指令(差速與底盤運動學)。- 硬體介面經 CAN 與前後馬達控制器溝通。
- 車輪回授產生里程資料,並搭配 IMU 等感測資料提供給應用程式。
應用程式可透過公開 ROS 介面使用這條控制鏈。若要直接接管 CAN 或更改控制器配置,需一併處理底盤驅動與安全條件。ROS 2 API。
3.3 常用 ROS 2 介面
以下名稱以官方 API 的相對名稱呈現。若車輛使用 /panther 名稱空間,例如 cmd_vel 的完整名稱為 /panther/cmd_vel;請以實際 ros2 topic list、ros2 topic info 與 ros2 service list 核對。官方 API。
| 介面 | 用途/訊息型別 |
|---|---|
autonomous/cmd_vel、manual/cmd_vel、cmd_vel |
自主、手動及其他來源的速度輸入;現行 API 表使用 geometry_msgs/msg/TwistStamped |
odometry/wheels、odometry/filtered |
輪式里程與融合後里程;nav_msgs/msg/Odometry |
imu/data |
IMU 資料;sensor_msgs/msg/Imu |
battery/battery_status |
電池狀態;sensor_msgs/msg/BatteryState |
hardware/e_stop |
急停狀態;std_msgs/msg/Bool |
hardware/robot_driver_state、diagnostics |
馬達控制器狀態與診斷 |
hardware/e_stop_trigger、hardware/e_stop_reset |
觸發/解除急停服務;std_srvs/srv/Trigger。只有 SW1-01 為 ON 時,才能用 ROS 指令改變實體急停狀態(見 §3.4) |
hardware/aux_power_enable、hardware/fan_enable |
輔助供電/風扇控制服務;std_srvs/srv/SetBool |
Jazzy 使用帶時間戳的速度訊息,Humble 的操作範例使用 Twist;上表的介面名稱在 Humble 驅動是否相同,所引頁面沒有說明(待查證)。自訂控制系統需至少以 10 Hz 發送指令;官方管理文件說明超過 0.2 s 未收到指令會停車。解除急停前先停止速度發布;解除後再恢復指令。多來源的輸入應走各自的仲裁介面,避免多個發布者搶同一條速度輸入。遠端控制條件與訊息版本。
3.4 時間同步、關機與急停
內建電腦提供 Chrony 時間來源,User Computer 應同步到 10.15.20.2。自備電腦還需設定正常關機整合:按車體電源按鈕後,內建電腦可先請 User Computer 關機,再關閉自身與車體電源。預設流程要在 User Computer 安裝 husarion-shutdown snap,並使用預設 IP 10.15.20.3 與帳號 husarion;不同時選官方的自訂設定。時間同步與關機設定。
按下電源按鈕後,指示燈閃約 10~20 秒屬正常。內建電腦的硬體邏輯出錯時,機器人等 140 秒後仍會切斷電源,此時 User Computer 上未存的資料可能遺失(推論)。電源按鈕。
EMU 的 CPU 看門狗監控內建電腦與 EMU 之間的通訊。通訊中斷時馬達驅動器立即停止;SW1-01 為 ON 時,急停也會被鎖存。它不監控 User Computer:User Computer 當機時不會觸發 EMU,只會因為收不到速度指令,由 0.2 s 逾時讓車停下。應用程式的健康狀態需另行檢查。EMU CPU Watchdog。
v1.2 的預設急停動作包括主動煞車、鎖存急停及切換外部單刀雙擲繼電器(SPDT)。急停的觸發與解除由 Safety Board 上的兩組開關決定:
| 開關 | 預設 | 作用 |
|---|---|---|
| SW1-01 | ON | 內建電腦 CPU 當機時鎖存急停;也是 ROS 服務能改變實體急停狀態的前提 |
| SW1-02 | OFF | ON 時,急停會連帶切斷 AUX Power |
| SW1-03 | OFF | ON 時,USI 急停輸入可當作「急停鈕條件」,只在 SW2 為 A 時有用 |
| SW1-04 | OFF | ON 時,按下機身急停鈕會立即切斷整車電源;其他急停來源不會 |
| SW2 位置 A | 否 | 解除急停要先滿足急停鈕條件,再由內建電腦下指令 |
| SW2 位置 B | 是 | 解除急停只需內建電腦下指令 |
| SW2 位置 C | 否 | 觸發條件消失就自動解除,不需其他動作;官方稱這是最不安全的設定 |
預設設定下,按急停不會切斷已開啟的 AUX,整車也不斷電,上裝可能仍有供電。官方提醒 SW1-04 的副作用:SW2 在 A 時若沒同時開 SW1-03,急停鈕無法解除急停,只能重開機。舊版 v1.0–v1.06 手冊則描述急停會切斷整車電源。EMU 開關表、車體急停版本分頁。
4 安裝導軌與上裝控制注意事項
4.1 導軌結構與固定
車頂的安裝導軌(Mounting Rails)採用 V-slot 2020 鋁型材,也就是斷面 20×20 mm、四面有 V 形溝槽的鋁擠型,T 型螺帽滑進溝槽後鎖緊就能固定設備。它用來固定感測器、載荷與設備。手冊說明如何固定與翻起導軌,未列出導軌本身的致動器或 ROS 控制介面。Mounting Rails。
| 項目 | 官方說明 |
|---|---|
| 上裝固定方式 | 使用對應型材的 T 型螺帽、角件與連接件 |
| 導軌與車體連接 | 4 支 ISO 7379 M6×30 肩螺絲,搭配 DIN 986 M6 尼龍防鬆螺帽 |
| 翻起開艙 | 拆前端或後端的 2 支肩螺絲及 2 顆螺帽,以另一端作支點 |
| 最大開啟角度 | 160°,有內建限位 |
| 防護 | 導軌本身的存在不影響車體防水防塵;穿殼與上裝的密封須另確認 |
這一段手冊未提供 M6 肩螺絲的鎖固扭矩、導軌局部點載重或允許傾覆力矩。下節的 4~5 N·m 適用於上蓋螺絲;整車 120 kg 的載重額度也不等於導軌任意單點的承重,兩者都不能代入導軌固定計算。
4.2 翻起導軌與開蓋維修
開艙時先翻起導軌,再拆上蓋。IP54 上蓋有 8 支、IP66 有 18 支 DIN 912 M5×12 螺絲。裝回前清潔密封面,上蓋螺絲以 4~5 N·m 鎖固。使用者艙開啟說明。
加裝設備後還要能正常開艙,整合時檢查這幾項:
- 在鬆開導軌固定件前,先固定或卸下會滑動的載荷,並支撐可能因重心偏移而自行翻落的上裝。
- 配線保留翻起需要的活動餘量與彎曲半徑;檢查整段行程,避免線材拉住導軌、接頭承受重量或線材夾進鉸接處。
- 安裝位置保留上蓋、螺絲與電池拆換路徑;跨在兩端的上裝架要確認可翻起或可先拆除。
- 160° 是開啟限位,不能據此推定限位件能支撐任意上裝重量。
涉及內部元件的維修,官方要求先取出電池;把 Battery Switch 轉到 OFF 不能代替取出電池。內部維修注意事項。
4.3 導軌上的設備怎麼供電與控制
導軌負責機械固定,上裝的資料與供電則需另外接線。電源線接到符合設備需求的輸出;資料線依介面決定去向:
| 設備介面 | 接到哪裡 |
|---|---|
| Ethernet(例如多數光達) | 路由器所在的車內網段,位址規則見 §3.2 |
| USB | User Computer 本身的 USB 埠。依方塊圖判讀,使用者艙 UCI 上的 USB 連到 Built-in Computer 一側,接這裡的設備不會直接出現在 User Computer 上;接線前請查對應修訂版的圖面 |
接好後,再將驅動與設備相對車體的座標轉換加入應用程式。官方通訊選項、User Computer 要求。
上裝若需與車體共同急停,可透過使用者安全介面(USI)的繼電器輸出設計連動。接點額定為 1 A @ 24 V DC 或 0.5 A @ 125 V AC,適合連接設備的安全控制輸入或合適的外部電路;大功率上裝的電源切換需另設電路。機器人關機時的接點狀態與急停時相同,外接安全迴路會把關機也看成急停。USI 繼電器輸出。
| 機器人狀態 | Operating Open | Operating Close |
|---|---|---|
| 關機 | 接到共同端 | 開路 |
| 開機、正常運作 | 開路 | 接到共同端 |
| 開機、急停中 | 接到共同端 | 開路 |
USI 的急停觸發接法隨版本而異:官方 v1.2x 說明為對端子 5、6 施加 3~12 V;v1.3x 則使用正常閉合迴路,斷開即急停,未使用時要接跳線車子才能動作,外部觸發用外部繼電器的常開(NO)輸出去通斷端子 5、6。兩種接法不可混用,接線前需核對車體版本、手冊分頁與接腳圖。更改 EMU 設定後,依官方要求實際觸發、解除急停,確認上裝與底盤的反應。USI 輸入及設定驗證。
4.4 出線、重心與行駛設定
官方採用電纜固定頭(Cable Gland)穿過上蓋。固定頭及密封件需符合車體防護等級;孔位避免與艙內設備和導軌碰撞。鑽孔時將上蓋取離車體,在外部加工、去毛邊後再裝回,避免金屬屑落入電路。穿殼配線說明。
導軌加裝 LiDAR、相機、支柱或手臂後,要更新設備相對車體的座標轉換(TF)、車體占地輪廓(Footprint)與碰撞模型,並按新的重心與設備慣性驗證速度、加速度、轉彎及坡面行駛。初次測試從低速開始,分別觀察直行、轉向、停車與急停時上裝的反應。相關原理:底盤與手臂的耦合。
加高架 DEV04 可提高安裝面。官方要求在 DEV04 上安裝機械手臂時,客製加厚頂端導軌;即使未超過整車載重,仍需遵守這項固定結構要求。DEV04 選項說明。
5 整合前要確認的資料
| 待確認資料 | 原因 |
|---|---|
| 車體修訂版、輪型、電池與防護選項 | 影響尺寸、供電、安裝及急停契約 |
| User Computer 型號與實際儲存容量 | 官方不同頁面有配置差異,依訂單與實機確認 |
| ROS 發行版、驅動版號及名稱空間 | 影響速度訊息型別與介面名稱 |
| 上裝重量、重心、固定點及急停需求 | 整車額定載重不足以證明導軌局部承載或動態穩定 |
| M6 固定件扭矩與上裝力矩限制 | 本次官方段落沒有足夠數值,需查對應圖面或詢問原廠 |
延伸入口:官方主手冊與 CAD/圖面、ROS 2 驅動原始碼、同系列 ROSbot XL 專章、兩種控制架構的 SWOT、產品索引、名詞速查與圖片來源。